ClevePython Struktur
Diese Seite ist ein Anfang — die Richtung für 2027, keine fertige Referenz. ClevePython bildet die Datenstrukturen der SG-Lib eins zu eins ab, sodass alles, was man aus MATLAB® kennt, direkt übertragbar ist. Siehe auch SG-Lib 2027 — der Weg zu Python.
MATLAB ist eine eingetragene Marke von The MathWorks, Inc. Dieses ClevePython-Projekt ist unabhängig von MathWorks, steht in keiner Verbindung zu MathWorks und wird von MathWorks nicht unterstützt.
Warum die gleiche Ausgabe für das Lernen zählt
Für Studierende ist das Schwerste am Einstieg in MATLAB selten die Mathematik — es sind die ungewohnte Syntax und die Art, wie Ergebnisse auf dem Bildschirm erscheinen. ClevePython nimmt diese Hürde: Nicht nur die Syntax, sondern vor allem die Bildschirmausgabe sieht unter Python genauso aus wie in MATLAB. Ein Struct wird gleich angezeigt, eine Kontur oder ein Solid wird gleich gezeichnet.
Das gibt den Nutzern einen leichten Einstieg in beide Richtungen. Wer unter Python lernt, wechselt zu MATLAB, ohne umzulernen; ein MATLAB-Nutzer findet unter Python alles vertraut wieder. Dabei sehen sie den echten Vorteil der kompakten, matrix-orientierten Syntax, statt mit ungewohnter Notation zu kämpfen.
Entscheidend gehört dazu die integrierte Grafikausgabe, die mit der SG-Lib gekommen ist: Ruft man eine Funktion auf, ohne ihr Ergebnis abzufangen, wird die Figur automatisch gezeichnet (das nargout==0-Prinzip, im Geiste von Cleve Molers Lehrstil). ClevePython behält genau das — derselbe Befehl erzeugt dasselbe Bild, wie das Finger-Beispiel auf der Python-Seite zeigt. Syntax, Textausgabe und die automatische Figur zusammen machen den Einstieg leicht und die Vorteile sichtbar.
Gleiche Struktur, gleiche Syntax im Code wie in der Konsole
Ein Solid ist in beiden Welten derselbe Struct. A = SGbox liefert die identischen Felder — Vertexliste VL, Facettenliste FL, Frame-Namen Tname, die 4x4-Transformationen T und die Facettenlisten je Frame TFiL:
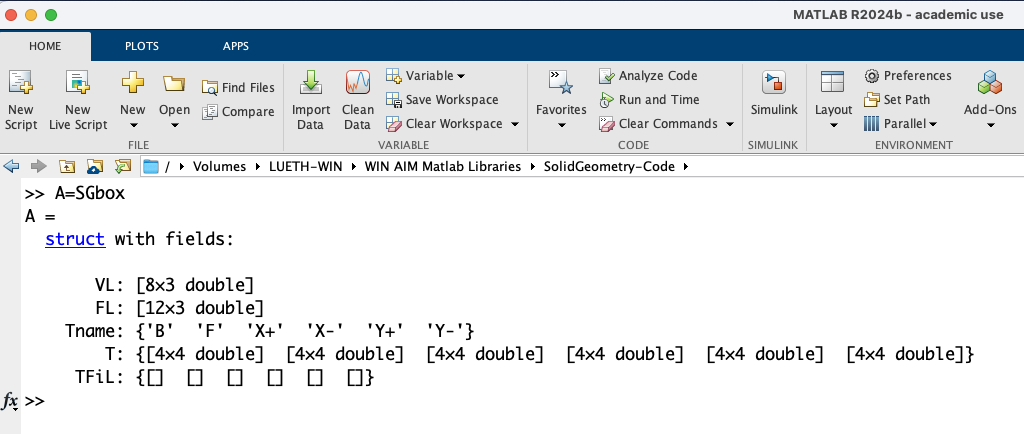
A = SGbox, die heutige SG-Lib 5.6.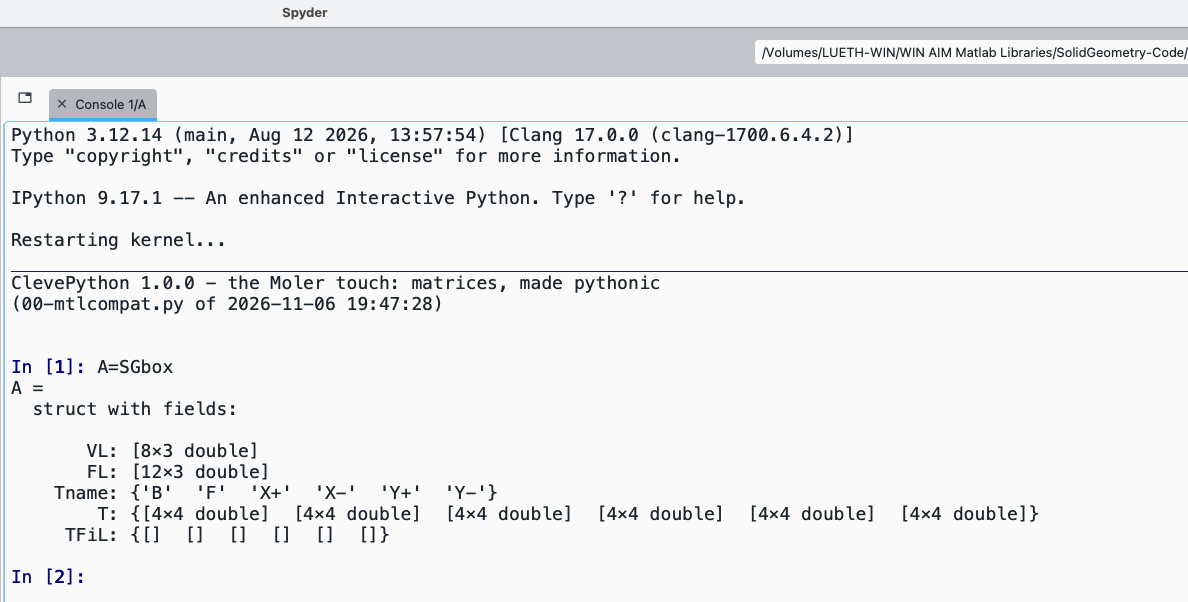
A = SGbox in Python, gleiche Felder, gleiche Dimensionen.Gleicher Befehl, gleiches Ergebnis: ein Struct mit VL [8x3], FL [12x3], Tname, T {6x 4x4} und TFiL.
Dieselbe Syntax gilt im Editor wie in der Konsole — mit CleveSpyder lassen sich beide direkt neben MATLAB vergleichen.
Die Datentypen
Die SG-Lib baut alles aus einem kleinen Satz einfacher Datenstrukturen auf, und jeder Funktionsname zeigt über seine ersten Buchstaben den Rückgabetyp an. ClevePython behält dieselben Namen und dieselben Dimensionen:
- PL — 2D-Punktliste · VL — 3D-Vertexliste
- CPL — geschlossene Konturliste (Teilkonturen durch eine
[NaN NaN]-Zeile getrennt) · CPLR — Cell-Array von Gliedkonturen - FL — Facettenliste · VLFL — eine Vertex-/Facetten-Fläche
- SG — ein Solid (ein Struct aus
VL/FL, wie oben) · T / TL — Frame-/Transformationslisten
Mittelfristig wird die SG-Lib nicht der objektorientierten Linie mit Klassen wie MATLABs polyshape/polybuffer folgen. Stattdessen stellt sie wieder die Numerik in den Mittelpunkt — schlichte Arrays und Structs, genau wie in MATLAB bis 2016 —, um schnellen, numerisch nachvollziehbaren und korrekten Code und leicht an andere Packages übertragbare Daten zu liefern.
Noch in Arbeit
Diese Seite wächst zum ClevePython-Gegenstück des SG-Lib-Kapitelbaums Struktur. Vorerst zeigt sie das Kernversprechen: Die Strukturen sind identisch, deshalb übertragen sich MATLAB-Wissen und MATLAB-Code unverändert nach Python.
Ein erstes Beispiel der Mehrkörpersimulation — eine Kugel, die auf eine SG-Lib-Platte (SGbox) fällt, simuliert mit ClevePython / SG-Lib / PyChrono:
Die gesamte Mehrkörpersimulation kommt ohne Simulink oder Simscape aus und läuft im selben Grafikfenster wie die Geometrie. Dieselbe Bewegung lässt sich auch als Blender-Animation ausgeben. Der Konstrukteur beschreibt Kinematik, Mechanik, Geometrie und Freiheitsgrade im Code — es sind keine interaktiven Linien oder Blöcke mehr von Hand zu verschalten. Und gemeinsam mit KI-Agenten wie Claude, ChatGPT Codex oder Claude Code lassen sich neue komplexe Interfaces und Interface-Kombinationen in deutlich kürzerer Zeit gestalten.
SolidCraft — Visualisierung und interaktive Bewegung
Ein erstes Beispiel der Ankopplung der SG-Lib-Kinematik an SolidCraft: Eine im Code beschriebene — und bei Bedarf per SG-Lib-Synthese automatisch erzeugte — Kinematik wird dort visualisiert und lässt sich interaktiv bewegen. Hier führt ein JACO-Roboterarm seinen Endeffektor entlang einer vorgegebenen Ellipsenbahn; das mitgeführte Koordinatensystem (rot/grün) zeigt die Orientierung des Werkzeugs.
Blender — synthetisierte Kinematik gerendert
Dieselbe Idee für das Rendering: Ein Viergelenk (Stabwerk) wird in der SG-Lib entworfen — Gliedkonturen und Gelenkpunkte —, über SGwriteSTL mit der Materialise/MAGICS-Farbkonvention (COLOR=RGBA,MATERIAL=…) als farbiges STL exportiert und in Blender animiert. Links die Synthese in der SG-Lib-Grafik, rechts dasselbe Viergelenk als Blender-Rendering.