SG-Lib 2027 — der Weg zu Python
Diese Seite beschreibt die Richtung für 2027, keinen Download. Die aktuelle Version ist SG-Lib 5.6 (2026), eine MATLAB®-Toolbox — siehe Aktuelle SG-Lib-Version. ClevePython erlaubt es Studierenden, auch unter Python in MATLAB-kompatibler Syntax zu programmieren und sich mit diesem Programmierstil vertraut zu machen und ihn zu trainieren.
MATLAB ist eine eingetragene Marke von The MathWorks, Inc. Dieses ClevePython-Projekt ist unabhängig von MathWorks, steht in keiner Verbindung zu MathWorks und wird von MathWorks nicht unterstützt.
Eine erste ClevePython-Version läuft bereits. Das vollständige SG-Lib 2027 bleibt die unten beschriebene Richtung — aber eine erste Version von ClevePython, der MATLAB-kompatible Python-Kern, installiert sich bereits per Installer auf Apple-Silicon-Macs. Sie wird derzeit an unserem Lehrstuhl im Beta-Test erprobt (November 2026); ein öffentlicher Download folgt.
▶ Einführungsvideo ansehen — ClevePython & MATLAB, die Grundlagen (MTT Vorlesung 1) (ca. 20 Min.).
Drei Aussagen zur nächsten Generation:
- Die SG-Lib 2027 wird auf Python basieren.
- Sie wird weiterhin von MATLAB aus nutzbar bleiben.
- MATLAB-kompatibler Code in Python sieht aus wie der bisherige MATLAB-Code der SG-Lib.
Motivation für die Python-Nutzung ab 2027
Die Nutzung von Python statt MATLAB für Entwicklung und Einsatz der SG-Lib erlaubt es:
- die Package-Release unabhängig von der MATLAB-Release frei zu wählen und die jeweils neueste und fehlerfreieste Fassung sofort einzubinden;
- die Package-Entwickler zu kennen und direkt ansprechen zu können, wenn schwere Fehler behoben werden müssen, und über laufende Änderungen informiert zu sein;
- weitere Packages schnell und direkt einzubinden, die von verschiedenen Entwicklern stammen — vorzugsweise KI-Netze;
- die kommenden Veränderungen durch die agentische KI-Entwicklerszene besser zu verstehen und sich darauf vorzubereiten;
- die IDE frei zu wählen (Spyder, sehr ähnlich zu MATLAB R2024b, oder Visual Studio oder eine andere Python-IDE);
- unabhängig von einem fest in eine IDE integrierten „KI-Agenten"-Produkt zu sein, das der Geschwindigkeit der KI-Entwicklung womöglich nicht folgen kann;
- agentische KI (Claude, ChatGPT) deutlich besser über transparente Schnittstellen wie
curlzu nutzen, die den direkten Zugriff auf die jeweils aktuellsten KI-API-Versionen erlauben; - Prozesse mit stark reduziertem Speicherbedarf für Mechanismen-Konstruktion und Alltags-Automatisierung zu entwickeln und viele parallele Aufgaben gleichzeitig auf einem Rechner aktiv zu lassen;
- die installierte Python-Umgebung (venv) unabhängig von der MATLAB-Version zu nutzen (etwa 3.12 für R2024b);
- KI-Agenten wie Claude oder ChatGPT den Code im Alltag deutlich direkter nutzen zu lassen;
- KI-Agenten wie Claude oder ChatGPT neuen Code deutlich direkter implementieren, verifizieren und validieren zu lassen.
Als Python-Bibliothek rückt damit das große Python-Ökosystem in direkte Reichweite der SG-Lib — als Richtung für 2027, nicht als fertige Schnittstellen:
- 3D-Grafik und Rendering: Blender (das auch die Manifold-Bibliothek nutzt).
- Mehrkörper-Dynamiksimulation: PyChrono, MuJoCo, Drake, PyDy.
- CAD-Kerne: SolidCraft, FreeCAD, CadQuery, build123d (OpenCASCADE).
- Lehre und Geometrie: GeoGebra (über
CPSplotGGschon heute erreichbar). - sowie der wissenschaftliche Python-Stack (NumPy, SciPy, Trimesh, Manifold) und viele weitere Pakete.
Eine bewusste Ausnahme: Der interaktive Teil von Simulink/Simscape — das Verschalten von Modellen per Hand in einer grafischen Oberfläche — wird in ClevePython nicht nachgebildet. Künftiges Konstruieren entsteht voraussichtlich als Code/JSON durch KI-Agenten statt per Klick in Bedienoberflächen. Die Ankopplung an bestehende Werkzeuge und Packages ist dagegen vorgesehen.
Dasselbe Bauteil in beiden Welten
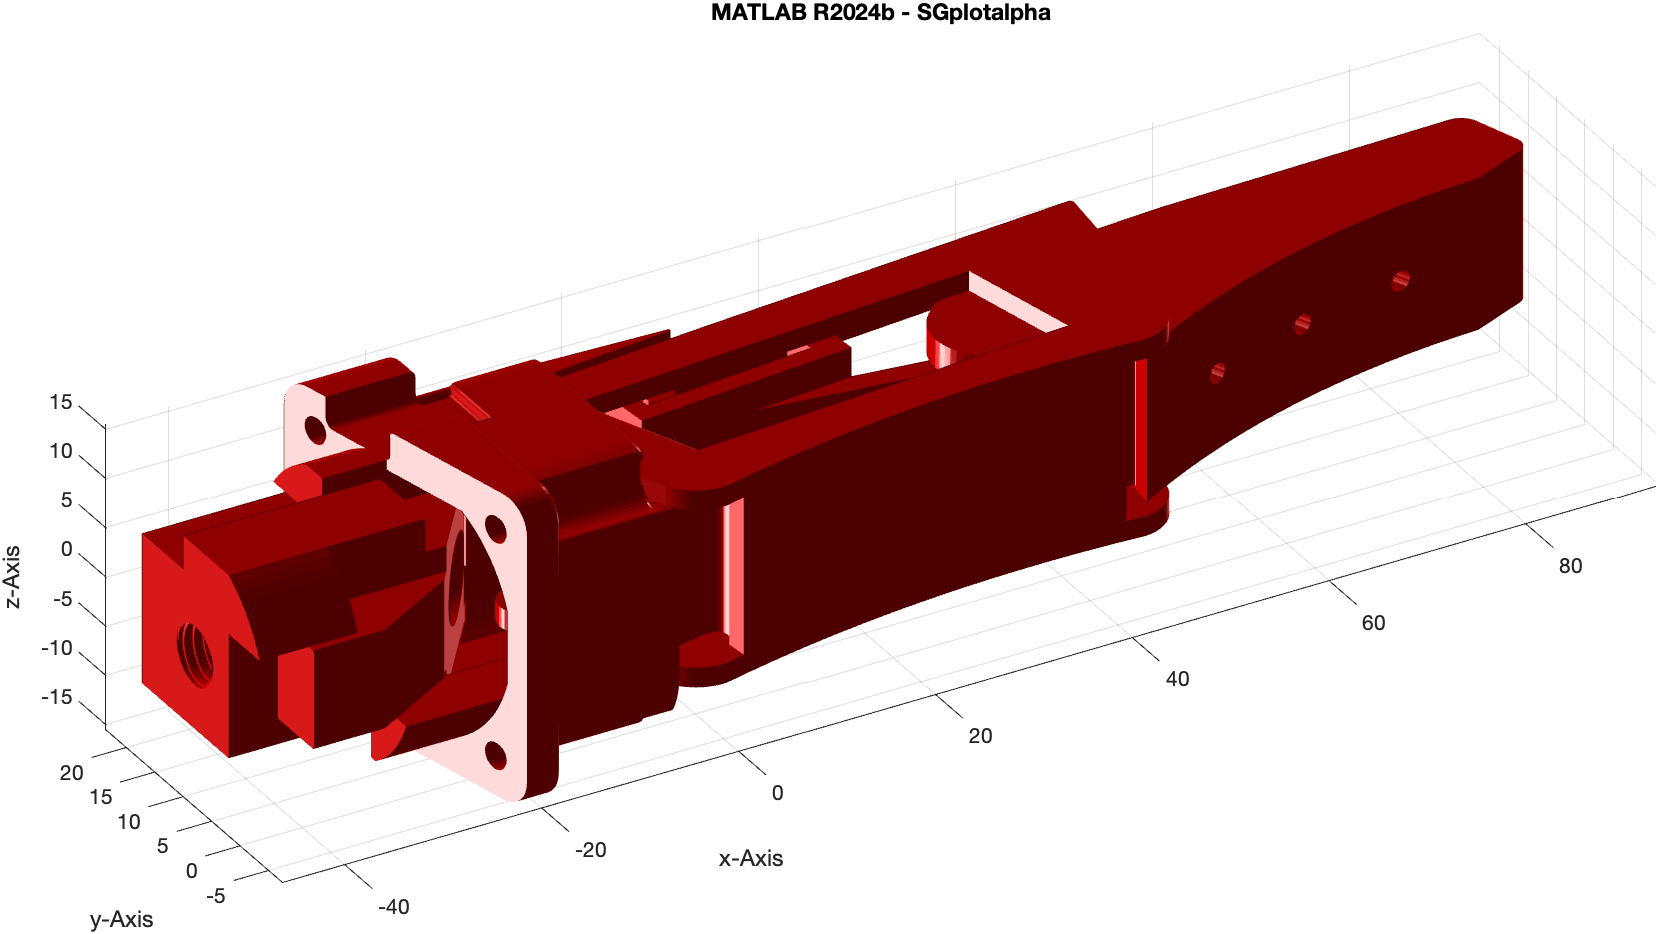
load JACO_robot.mat; SGfigure; SGplotalpha(JCF,'r'); view(-30,30)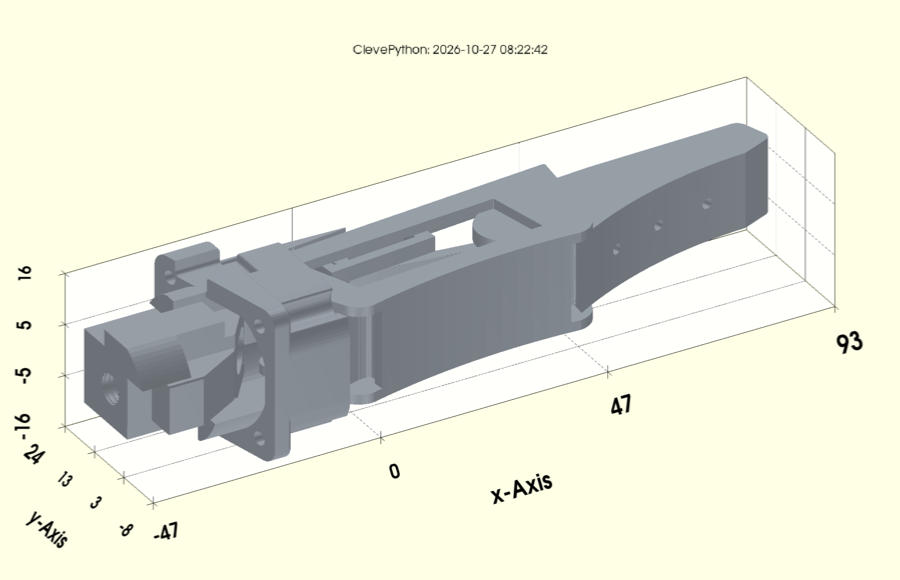
sgpyfigure der künftigen SG-Lib 2027.load JACO_robot.mat; SGfigure; SGplotalpha(JCF,'r'); view(-30,30)Das Bauteil ist ein 3D-gedruckter Finger einer JACO-Roboterhand (64 199 Facetten). Gleiche Geometrie, gleicher Blickwinkel — einmal von MATLAB gezeichnet, einmal vom Python-Fenster, das die SG-Lib 2027 tragen wird.
Was das für den Speicher bedeutet
Der eigentliche Unterschied ist die Architektur. MATLAB ist ein Prozess: JVM, Toolboxen, Grafik und Workspace zusammen — rund 1,5 GB schon vor der ersten Rechenoperation. Die Python-Welt sind zwei Prozesse: ein kleiner Rechenprozess und ein getrenntes Fenster. Das Fenster lässt sich schließen und neu starten, ohne den Workspace zu verlieren; bei MATLAB hängt beides am selben Prozess.
| Prozess | Speicherbedarf |
|---|---|
| Python, nackter Interpreter | 9 MB |
| Python mit MATLAB-Kern und SG-Lib-Funktionen | 70 MB |
| … mit geladener Testgeometrie | 201 MB |
| Python-Grafikfenster mit dieser Geometrie | 518 MB |
| Python gesamt: Rechnen + Fenster | 719 MB |
| MATLAB, frisch gestartet, ohne Oberfläche | 1 473 MB |
| MATLAB-Desktop mit Grafik | 4 490 MB |
Praktisch heißt das: fünf parallele MATLAB-Pool-Worker kosten heute rund 8,7 GB. Fünf Python-Rechenprozesse kosten rund 350 MB — und sie teilen sich ein Fenster.
Gemessen am 2026-10-27 mit MATLAB R2024b auf einem Mac Studio (M4 Max, 128 GB, macOS 15.8.1); Testgeometrie ein 3D-gedruckter JACO-Finger mit 64 199 Facetten. Speicherbedarf als vom Betriebssystem gemeldeter Resident-Set-Size.
Was das für die Geschwindigkeit bedeutet
Geometrische Pufferung — eine geschlossene Kontur nach außen oder innen versetzen — ist ein guter Prüffall. MATLABs nativer Weg ist polyshape(polybuffer(CPL)), über die Klassen polybuffer und polyshape. Die SG-Lib-Funktion CPLloopbuffer ist eine rein numerische Neu-Implementierung derselben Operation: Sie nutzt keine MATLAB-Klassen (polybuffer/polyshape) und kein Geometriepaket (Clipper, Shapely o. Ä.) — nur Arithmetik auf der Punktliste. Genau das erlaubt es ihr, Startpunkt, Windungsrichtung und kollineare Punkte zu erhalten und zusätzlich die Indexinformation zurückzugeben (welcher Ausgangspunkt aus welchem Eingangs- bzw. Hilfspunkt entstand), die der klassenbasierte Weg verwirft.
Weil der Algorithmus reine Numerik ist, portiert er direkt nach Python — und schon die reine Python-Portierung ist schneller als der MATLAB-Code. Mit Cython-Parallelisierung ist sie nochmals schneller, sodass der Python-Weg selbst dann gewinnt, wenn er die kollinearen Punkte und die Index-Features behält, die der polyshape/polybuffer-Weg nicht bietet.
Auf Apple M3 Pro, ohne 'miter' und ohne Grafik:
| Punkte | Versatz | MATLAB .m [ms] | Python .py [ms] | Python + Cython [ms] | polyshape + polybuffer [ms] |
|---|---|---|---|---|---|
| 12 | −1 | 1,83 | 1,42 | 0,81 | 3,13 |
| 12 | −2,5 | 13,40 | 3,25 | 2,28 | 3,25 |
| 12 | −4 | 9,41 | 3,86 | 2,97 | 1,55 |
| 12 | +4 | 0,36 | 1,42 | 0,83 | 0,67 |
| 105 | −1 | 86,03 | 17,13 | 2,60 | 1,81 |
| 105 | −2,5 | 93,92 | 18,85 | 3,04 | 2,37 |
| 105 | −4 | 93,03 | 19,65 | 3,37 | 0,95 |
| 105 | +4 | 85,21 | 17,44 | 1,28 | 0,82 |
12 Punkte: CPLsample(3); 105 Punkte: zusätzlich 'aux',1.
Die rechte Spalte richtig lesen. polyshape(polybuffer(…)) entfernt die kollinearen Punkte (Simplify=true, KeepCollinearPoints=false): bei 105 Punkten puffert es daher nur 12 der 105 Punkte und liefert keine Indexinformation. CPLloopbuffer verarbeitet alle 105 Punkte und ordnet jeden korrekt zu — jeder Hilfspunkt bleibt erhalten, mit seiner Zuordnung. Die Zeiten der rechten Spalte bei 105 Punkten gelten damit für ein reduziertes 12-Punkte-Problem, nicht für dieselbe Aufgabe.
Python und Cython wurden gemeinsam neu gemessen; die MATLAB-/polyshape-Werte stammen aus dem unmittelbar vorherigen Vergleich mit unverändertem MATLAB-Code.