SG-Lib 2027 — Python への移行
このページは 2027 年に向けた方針を説明するもので、ダウンロードではありません。 現在のリリースは SG-Lib 5.6(2026) という MATLAB® ツールボックスです — 最新リリース を参照してください。ClevePython により、学生は Python 上でも MATLAB 互換の構文でプログラミングでき、その書き方に慣れ、訓練できます。
MATLAB は The MathWorks, Inc. の登録商標です。この ClevePython プロジェクトは MathWorks から独立しており、MathWorks とは提携しておらず、その推奨も受けていません。
最初の ClevePython バージョンはすでに動作します。 完全な SG-Lib 2027 は以下で説明する方針のままですが、ClevePython の最初のバージョン(MATLAB 互換の Python コア)は、すでに Apple Silicon Mac 向けインストーラーでインストールできます。現在、当研究室でベータテスト中です(2026 年 11 月)。一般公開ダウンロードは後日予定しています。
▶ 紹介ビデオを見る — ClevePython と MATLAB の基礎(MTT 講義 1)(約 20 分)。
次世代についての三つの方針:
- SG-Lib 2027 は Python を基盤とします。
- 引き続き MATLAB から利用できます。
- Python で書く MATLAB 互換コードは、現在の SG-Lib の MATLAB コードと同じように見えます。
2027 年から Python を使う理由
SG-Lib の開発と利用を MATLAB ではなく Python で行うことで、次が可能になります:
- MATLAB のリリースから独立してパッケージのリリースを自由に選び、最新かつ最も不具合の少ない版を直ちに取り込む;
- パッケージ開発者を知り、重大な不具合の修正が必要なときに直接連絡し、進行中の変更について情報を得る;
- 多様な開発者による他のパッケージを迅速かつ直接に組み込む(とくに AI ネットワーク);
- エージェント型 AI 開発シーンによる今後の変化をより良く理解し、備える;
- IDE を自由に選ぶ(MATLAB R2024b によく似た Spyder、Visual Studio、その他の Python IDE);
- IDE に静的に統合された「AI エージェント」製品に依存しない。そうした製品は AI 開発の速度に追随できない可能性がある;
curlのような透明なインターフェースを通じてエージェント型 AI(Claude、ChatGPT)をより良く使い、最新の AI API を直接利用する;- 機構設計や日常の自動化のためにメモリ消費を大幅に削減したプロセスを開発し、一台の計算機で多数の並列タスクを動かし続ける;
- インストール済みの Python 環境(venv)を MATLAB のバージョンから独立して使う(R2024b なら 3.12 など);
- Claude や ChatGPT のような AI エージェントに、日常業務でコードをより直接的に使わせる;
- Claude や ChatGPT のような AI エージェントに、新しいコードの実装・検証・妥当性確認をより直接的に行わせる。
Python ライブラリであることで、大きな Python エコシステムが SG-Lib の直接の射程に入ります — 2027 年に向けた方針であり、完成したインターフェースではありません:
- 3D グラフィックスとレンダリング: Blender(Manifold ライブラリも利用)。
- マルチボディ動力学シミュレーション: PyChrono、MuJoCo、Drake、PyDy。
- CAD カーネル: SolidCraft、FreeCAD、CadQuery、build123d(OpenCASCADE)。
- 教育と幾何: GeoGebra(
CPSplotGGにより現在すでに利用可能)。 - および科学技術計算の Python スタック(NumPy、SciPy、Trimesh、Manifold)やその他多数のパッケージ。
あえての例外が一つあります。Simulink/Simscape のインタラクティブな部分 — モデルを GUI で手作業で配線すること — は ClevePython では再現しません。今後の設計は、操作画面でのクリックではなく、AI エージェントによるコード/JSON として生まれると見込んでいるためです。一方、既存のツールやパッケージとの連携は予定されています。
同じ部品を両方の環境で
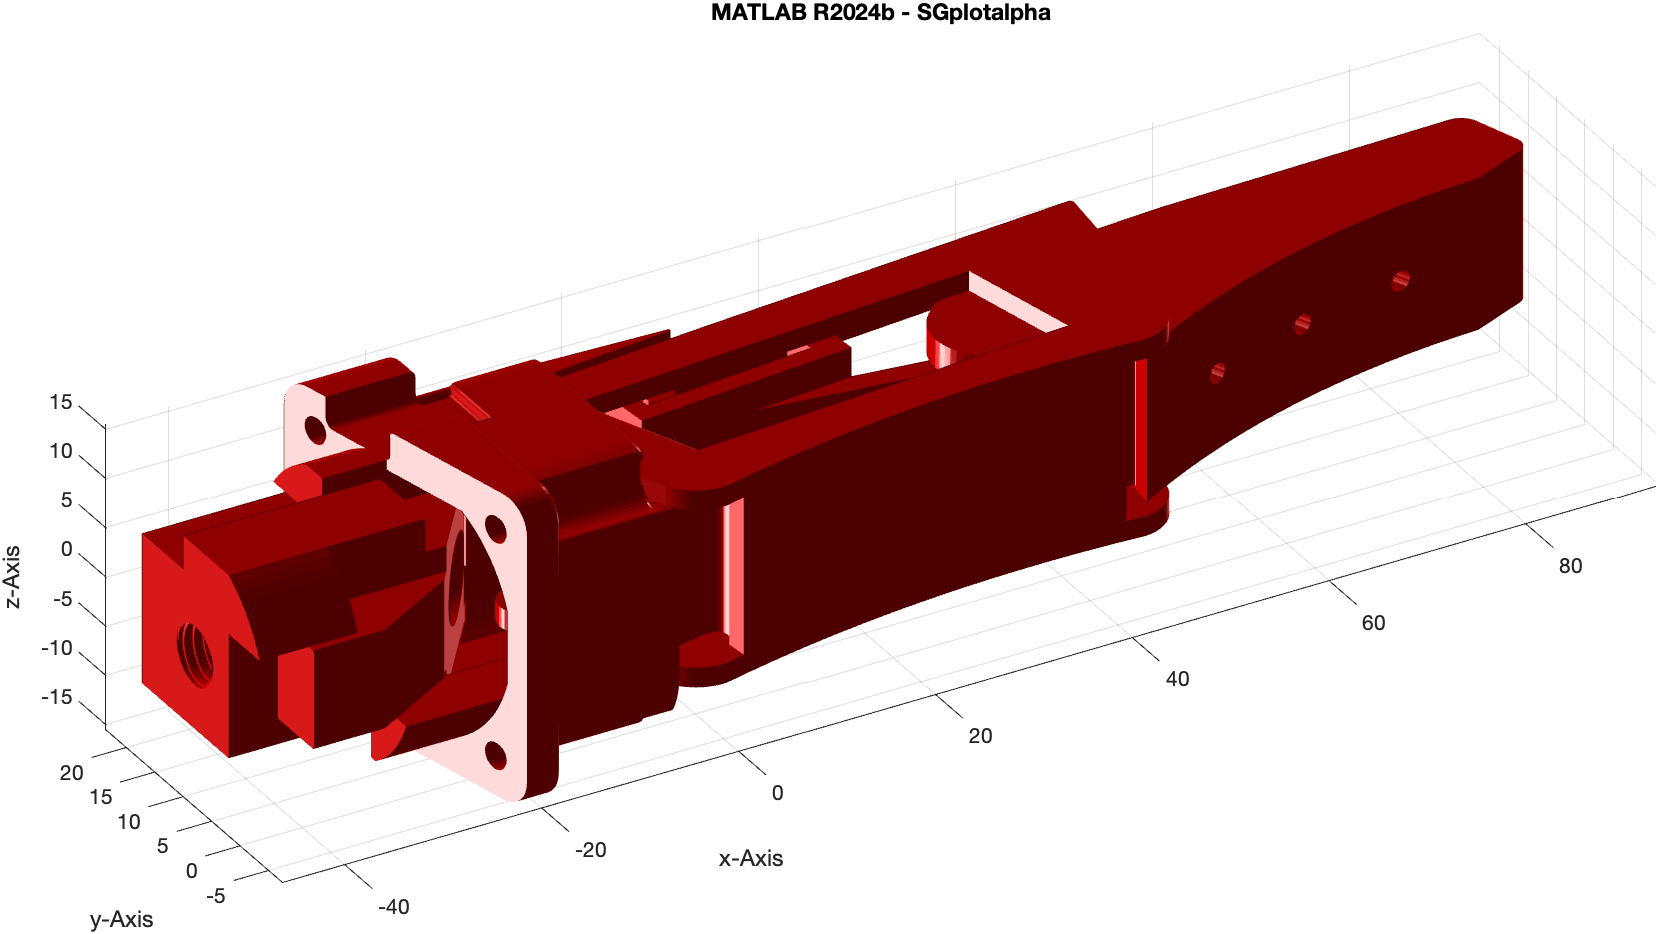
load JACO_robot.mat; SGfigure; SGplotalpha(JCF,'r'); view(-30,30)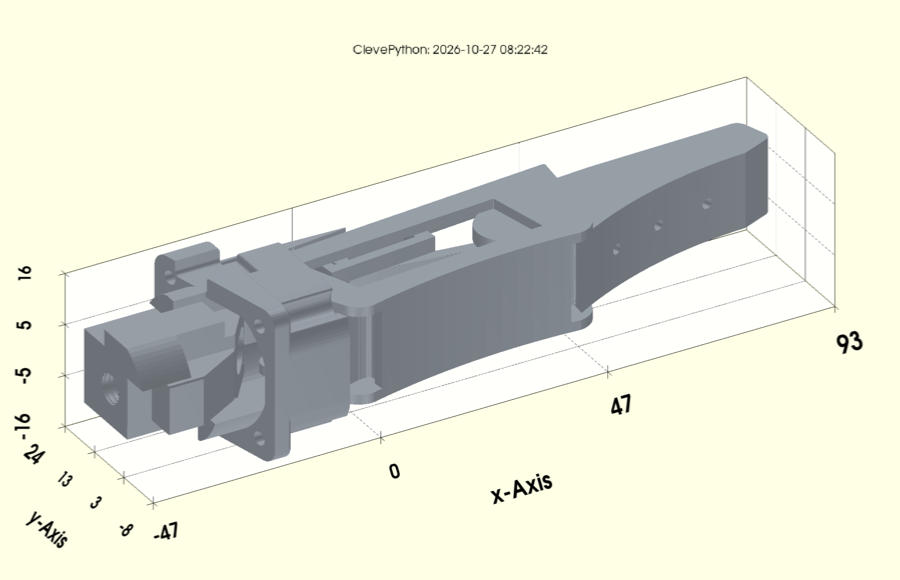
sgpyfigure。load JACO_robot.mat; SGfigure; SGplotalpha(JCF,'r'); view(-30,30)部品は JACO ロボットハンドの 3D プリントしたフィンガー(64 199 ファセット)です。同一の形状、同一の視点で、一方は MATLAB が、もう一方は SG-Lib 2027 を担う Python ウィンドウが描画しています。
メモリにとっての意味
本質的な違いはアーキテクチャにあります。MATLAB は一つのプロセスです。JVM、ツールボックス、グラフィックス、ワークスペースがすべて一体で、最初の計算の前にすでに約 1.5 GB を占めます。Python の世界は二つのプロセスです。小さな計算プロセスと、独立したウィンドウ。ウィンドウはワークスペースを失わずに閉じて再起動できますが、MATLAB では両者が同じプロセスに結び付いています。
| プロセス | 実メモリ |
|---|---|
| Python、素のインタプリタ | 9 MB |
| Python+MATLAB コア+SG-Lib 関数 | 70 MB |
| …テスト形状を読み込んだ状態 | 201 MB |
| その形状を表示する Python グラフィックスウィンドウ | 518 MB |
| Python 合計:計算+ウィンドウ | 719 MB |
| MATLAB、起動直後、GUI なし | 1 473 MB |
| MATLAB デスクトップ(グラフィックスあり) | 4 490 MB |
実際上:MATLAB のプールワーカーを五つ並列に動かすと今日では約 8.7 GB。Python の計算プロセス五つなら約 350 MB であり、ウィンドウは共有できます。
2026-10-27 に MATLAB R2024b、Mac Studio(M4 Max、128 GB、macOS 15.8.1)で測定。テスト形状は 3D プリントした JACO フィンガー、64 199 ファセット。メモリ値は OS が報告する Resident Set Size。
速度にとっての意味
幾何学的バッファリング — 閉じた輪郭を外側または内側へオフセットする操作 — は良いテストケースです。MATLAB の標準的な方法は polyshape(polybuffer(CPL)) で、polybuffer と polyshape クラスを経由します。SG-Lib の CPLloopbuffer は同じ操作の純粋に数値的な再実装です:MATLAB クラス(polybuffer/polyshape)も幾何パッケージ(Clipper、Shapely など)も使わず、点列に対する算術だけで動作します。だからこそ開始点・巻き方向・共線点を保持でき、さらにクラスベースの方法が捨ててしまうインデックス情報(どの出力点がどの入力点・補助点から生じたか)を返せます。
アルゴリズムが純粋な数値計算なので、そのまま Python へ移植でき、純 Python 移植ですでに MATLAB コードより高速です。Cython 並列化を使えばさらに速く、共線点と、polyshape/polybuffer では得られないインデックス機能を保持したままでも Python の方が速くなります。
Apple M3 Pro、'miter' なし、グラフィックスなし:
| 点数 | オフセット | MATLAB .m [ms] | Python .py [ms] | Python + Cython [ms] | polyshape + polybuffer [ms] |
|---|---|---|---|---|---|
| 12 | −1 | 1.83 | 1.42 | 0.81 | 3.13 |
| 12 | −2.5 | 13.40 | 3.25 | 2.28 | 3.25 |
| 12 | −4 | 9.41 | 3.86 | 2.97 | 1.55 |
| 12 | +4 | 0.36 | 1.42 | 0.83 | 0.67 |
| 105 | −1 | 86.03 | 17.13 | 2.60 | 1.81 |
| 105 | −2.5 | 93.92 | 18.85 | 3.04 | 2.37 |
| 105 | −4 | 93.03 | 19.65 | 3.37 | 0.95 |
| 105 | +4 | 85.21 | 17.44 | 1.28 | 0.82 |
12 点:CPLsample(3);105 点:さらに 'aux',1。
右端の列は読み方に注意。 polyshape(polybuffer(…)) は共線点を除去します(Simplify=true、KeepCollinearPoints=false):したがって 105 点の場合、実際には 105 点のうち 12 点だけをバッファリングし、インデックス情報を返しません。CPLloopbuffer は 105 点すべてを処理し、各点を正しく対応づけます — すべての補助点が、その対応関係とともに保持されます。右端の列の 105 点での時間は、したがって縮約された 12 点問題のものであり、同じ課題のものではありません。
Python と Cython は一緒に再測定しました。MATLAB/polyshape の値は、MATLAB コードを変更せずに行った直前の比較によるものです。